
14. Okt. 2026
In der humanoiden Robotik werden in den Aktuatoren häufig Planetengetriebe eingesetzt, um hohe Untersetzungen unter äusserst kompakten Designvorgaben zu erzielen. Die Phasenlage der Zahnräder in einer Planetenstufe wird durch die Zähnezahl und die Anzahl Planeten bestimmt. Beides wirkt sich direkt auf die Lastverteilung und das Anregungsverhalten aus.
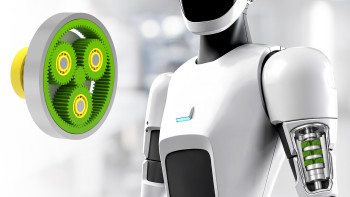
In einer gleichphasigen Konfiguration sind alle Planeteneingriffe synchron. Dies begünstigt im Allgemeinen eine gleichmässige Lastverteilung und einen niedrigeren Aufteilungsfaktor. Da sich jedoch damit die Eingriffssteifigkeiten aller Planeten gleichzeitig ändern, führt diese Phasenlage in der Regel zur grössten Drehwegabweichung des Planetenträgers.
Bei einer sequentiellen Phasenlage sind die Eingriffsphasen gleichmässig auf die Planeten verteilt. Dadurch können Planeten mit hoher Eingriffssteifigkeit solche mit geringer Steifigkeit ausgleichen, was zur Reduktion der Drehwegabweichung des Planetenträgers beiträgt.
In einer gegenphasigen Konfiguration weisen gegenüberliegende Planeten die gleiche Eingriffsphase auf. Diese Konstellation bewirkt, dass sich die auf den Planetenträger wirkenden Kräfte teilweise gegenseitig aufheben und sich folglich die Kraftanregung im Planetenträger reduziert.
Konfigurationen mit gemischter Phasenlage treten bei unregelmässiger Verteilung der Planeten auf und erfordern eine detailliertere Analyse, um ihr dynamisches Verhalten umfassend zu beurteilen.
Die KISSsoft Kontaktanalyse unter Last (LTCA) erlaubt eine ausführliche Bewertung dieser Effekte. Dazu gehören die Drehwegabweichung des Planetenträgers und der einzelnen Planeten sowie die Lastverteilung auf die Planetenräder. Dies ermöglicht Ingenieuren, den Einfluss der Phasenlage auf das Getriebeverhalten zu quantifizieren und das Getriebe für die spezifischen Anforderungen von Aktuatoren zu optimieren.