
2026.10.14.
在人形机器人领域,行星齿轮系统广泛地应用于执行器中,以便在极为紧凑的设计空间内实现较大的减速比。齿轮齿数和行星轮数量决定了行星齿轮组的相位配置,而相位配置则会直接影响载荷分布和激励响应。
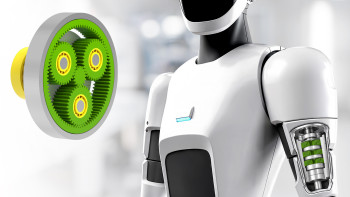
在同相配置中,所有行星轮副均以相同的啮合相位进行啮合。这通常有利于实现一致的载荷分布,并降低载荷分配系数。然而,由于所有行星轮的啮合刚度会同时发生变化,这种配置可能导致最高的行星架传动误差。
在顺序相位配置中,各行星轮之间的啮合相位均匀分布。因此,处于高啮合刚度状态的行星轮可以补偿处于较低啮合刚度状态的行星轮,从而有助于降低行星架传动误差。
在反相配置中,相对的行星轮具有相同的啮合相位。这种布置可以使作用于行星架的合力在很大程度上相互抵消,从而降低行星架的力激励。
混合相位配置 通常由不等间距的行星轮布置产生,需要进行更为详细的分析,才能全面评估其动态特性。
KISSsoft 负载下的齿轮接触分析 (LTCA)可对上述影响进行详细评估,包括行星架传动误差、各行星轮的传动误差以及行星轮之间的载荷分配。借助这些分析,工程师可以量化行星齿轮相位配置对传动特性的影响,并针对具体的执行器需求对齿轮系统进行优化。