
Oct 14, 2026
En robotique humanoïde, des systèmes d’engrenage planétaires sont couramment utilisés dans les actionneurs pour obtenir des rapports de réduction élevés dans un encombrement très compacte. Le nombre de dents de l’engrenage et de satellites détermine la configuration de la synchronisation du train planétaire, qui influence directement la distribution de charge et le comportement d’excitation.
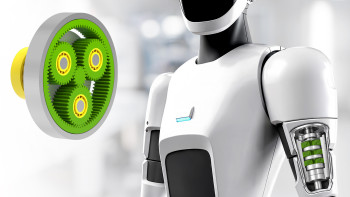
Dans une configuration en phase, tous les engrènements du satellite s’engagent avec la même phase d’engrènement. Cela permet généralement une distribution de charge uniforme et un facteur de répartition de charge inférieur. Néanmoins, comme les rigidités d’engrènement de tous les satellites varient simultanément, cette configuration entraînera certainement l’erreur de transmission du porte-satellites la plus importante.
Avec la synchronisation séquentielle, les phases d’engrènement sont réparties uniformément entre les satellites. Par conséquent, les satellites dans un état de rigidité d’engrènement élevé peuvent compenser ceux dont la rigidité est inférieure, afin de réduire l’erreur de transmission du porte-satellites.
Dans une configuration d’opposition de phase, les satellites opposés partagent la même phase d’engrènement. Dans cette disposition, les forces qui en résultent agissant sur le porte-satellites peuvent largement s’annuler, réduisant ainsi l’excitation de la force du porte-satellites.
Les configurations de phase mixte se produisent avec un espacement de satellites inégal et nécessitent une analyse plus détaillée pour évaluer pleinement leur comportement dynamique.
L’analyse de contact sous charge (LTCA) KISSsoft permet d’évaluer ces effets en détail, y compris l’erreur de transmission du porte-satellites, les erreurs de transmission des différents satellites et la distribution de charge entre les satellites. Cela permet aux ingénieurs de quantifier l’influence de la synchronisation planétaire sur le comportement de transmission et d’optimiser le système d’engrenage selon les exigences spécifiques des actionneurs.